Indoor
家の中
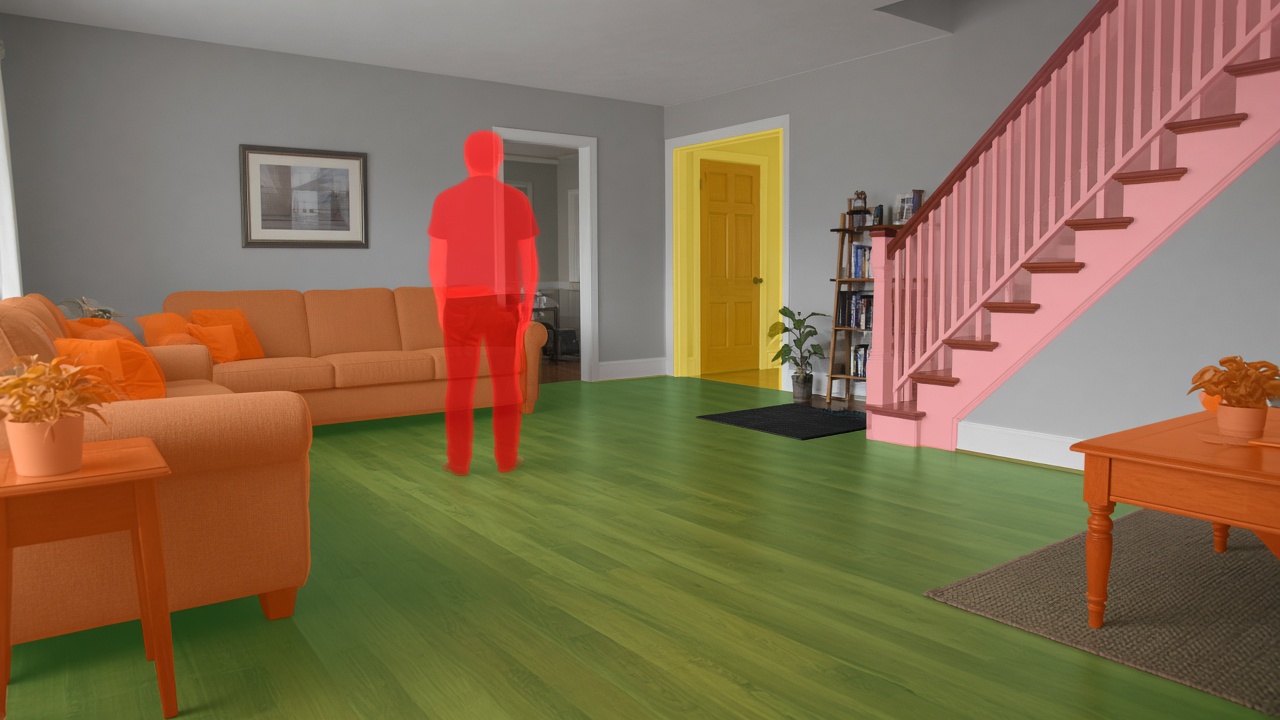
学習中は深度で教える。覚え終わればRGBだけで床・人・静物を切る。階段は床に勝つ。充電はリアカメラと視覚マーカ。
Indoor · Outdoor
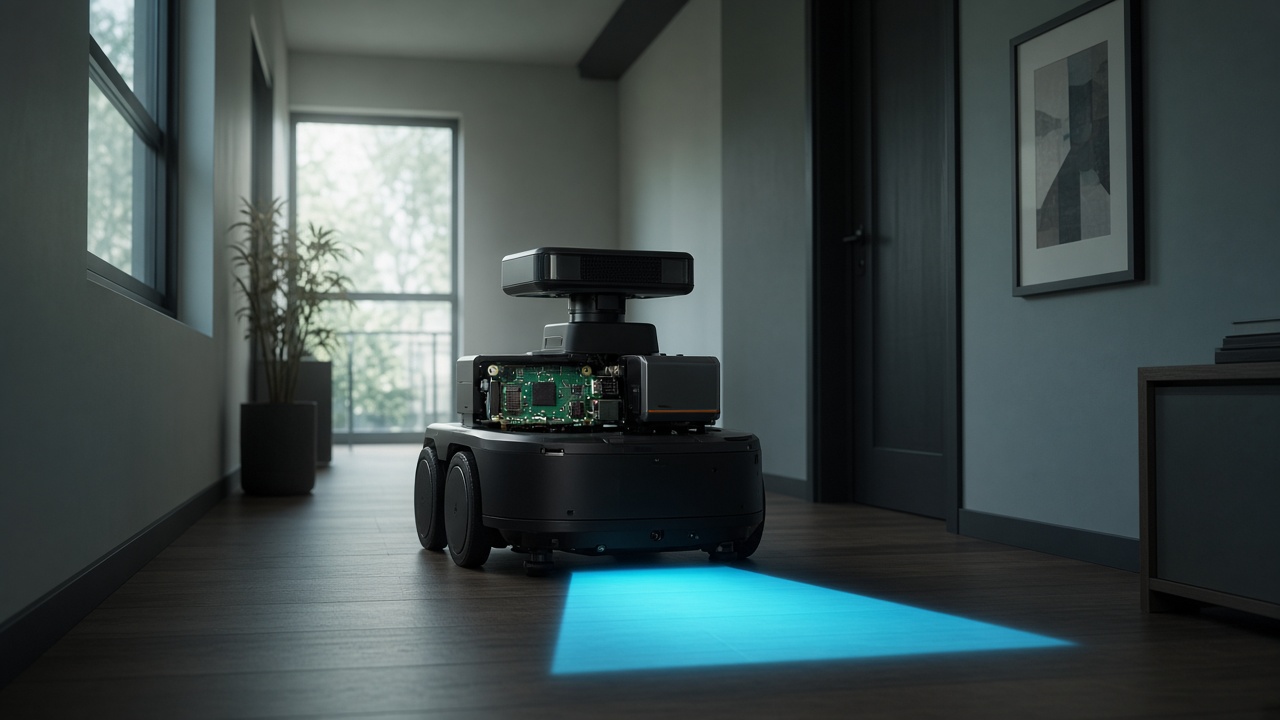
屋内と路上では景色も危険も違う。だからモデルも分ける。共通なのは、画素から「進んでよいか」を出し、車体を動かすこと。
Indoor
学習中は深度で教える。覚え終わればRGBだけで床・人・静物を切る。階段は床に勝つ。充電はリアカメラと視覚マーカ。
Outdoor
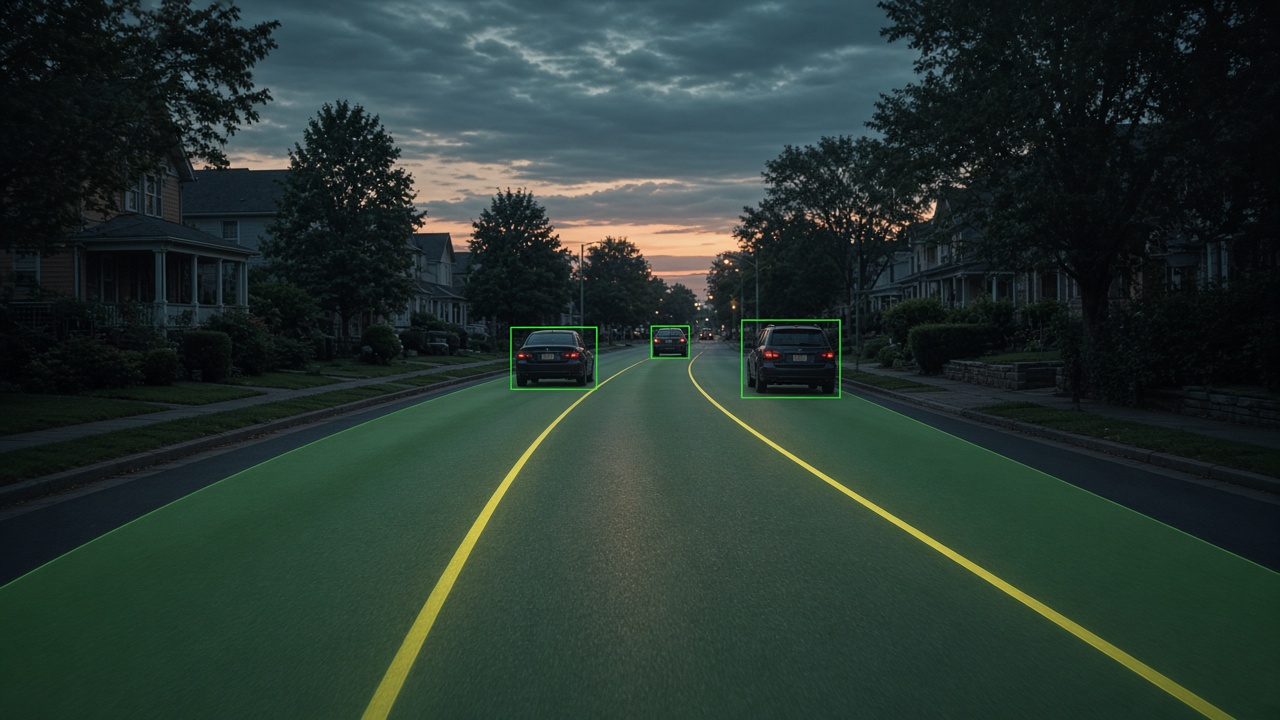
走行可能領域、レーン、車両。屋内の壁モデルは使わない。スマホとエッジGPU、それぞれの推論。
Applications
歩くこと自体が目的ではない。同じ視覚と回避を、仕事ごとに組み替える。いま実機で回しているのは見る・避ける・ドック。用途はその先です。
Indoor · Outdoor
廊下と敷地内の通路で荷物を運ぶ。進める床/道を切り、人を見て止まり、行き止まりでは戻る。
Outdoor
屋外の走行可能領域の上で庭を巡る。植物と通路を分け、同じ視覚で次の作業点へ寄る。
Indoor · Outdoor
人クラスを中心に巡回する。屋内の部屋、路上の通路。止まって見る、寄らない、報告する。
Indoor
歩ける床を塗り、家具と階段を避ける。壁際まで寄ってドックへ戻り、翌朝また床から。
See · Yield · Dock
どの用途でも、まず見て、避け、必要ならドックへ戻る。遠隔操作なし。事前の地図なし。下は実機で動いている層です。
学習中は深度で避け方を覚える。出荷後はRGBの判断で歩く。行き止まりでは戻り、空いていた側を思い出す。
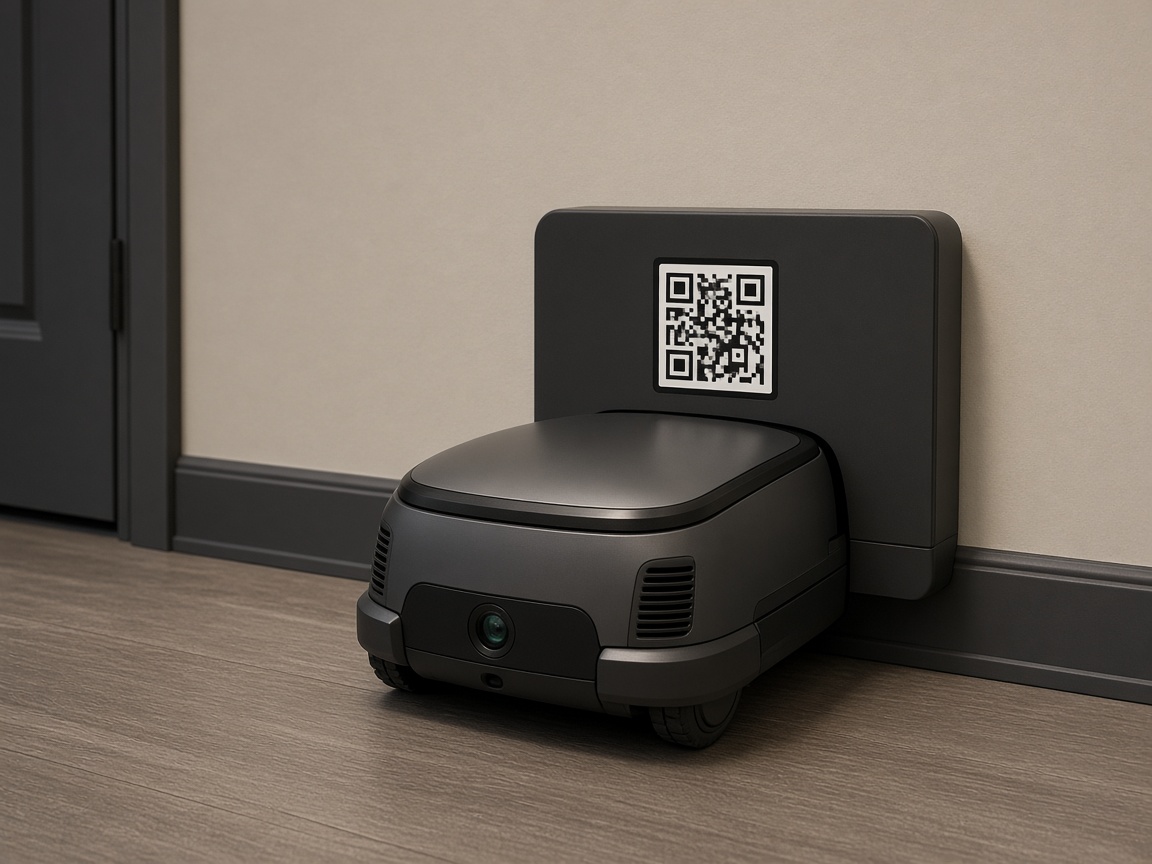
リアカメラとドック上の視覚マーカ。サイドステップは回転→横後退→回転。横ずれが大きいときは突っ込まない。バンパー付近でシート。
深度で教えたあと、RGBだけで進める面・人・静物を切る。屋内と路上はモデルを分け、スマホとエッジGPUで推論。
Learn with depth · Ship with RGB
Kinectなどの深度カメラは、ロボットが自分で学ぶ先生です。進める面、人、静物をRGBだけで切れるようになったら、深度センサは外す。AIを使う目的は、センサを減らして原価を下げることです。
Learn
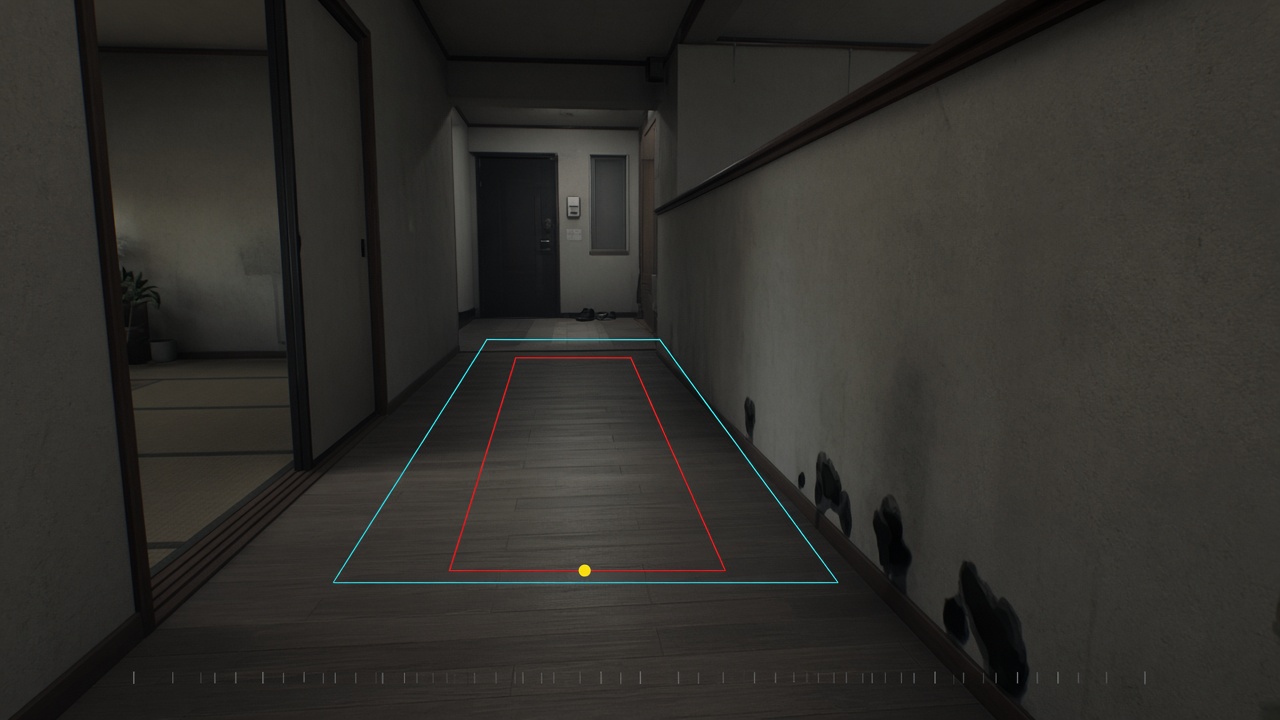
深度で地面のFOV/ROIを切り、ぶつかる手前を教える。RGBと突き合わせて、進める面・人・静物の見分けを自分で覚える。
Ship
深度を外す。カメラはRGB。荷物を運び、庭を回り、警備し、床を掃く仕事は、安いセンサ構成のまま走らせる。
Indoor 6 · Outdoor 3
清掃は床。警備は人。搬送は進める面。園芸は屋外の通路。屋内モデルと路上モデルは混ぜない。推論はスマホとエッジGPU。
| # | クラス | 役割 |
|---|---|---|
| 0 | drivable | 歩ける床 |
| 1 | person | 人 — 停止 |
| 2 | furniture | 家具 |
| 3 | door | ドア |
| 4 | stairs | 階段が床に勝つ |
| 5 | wall | 壁 |
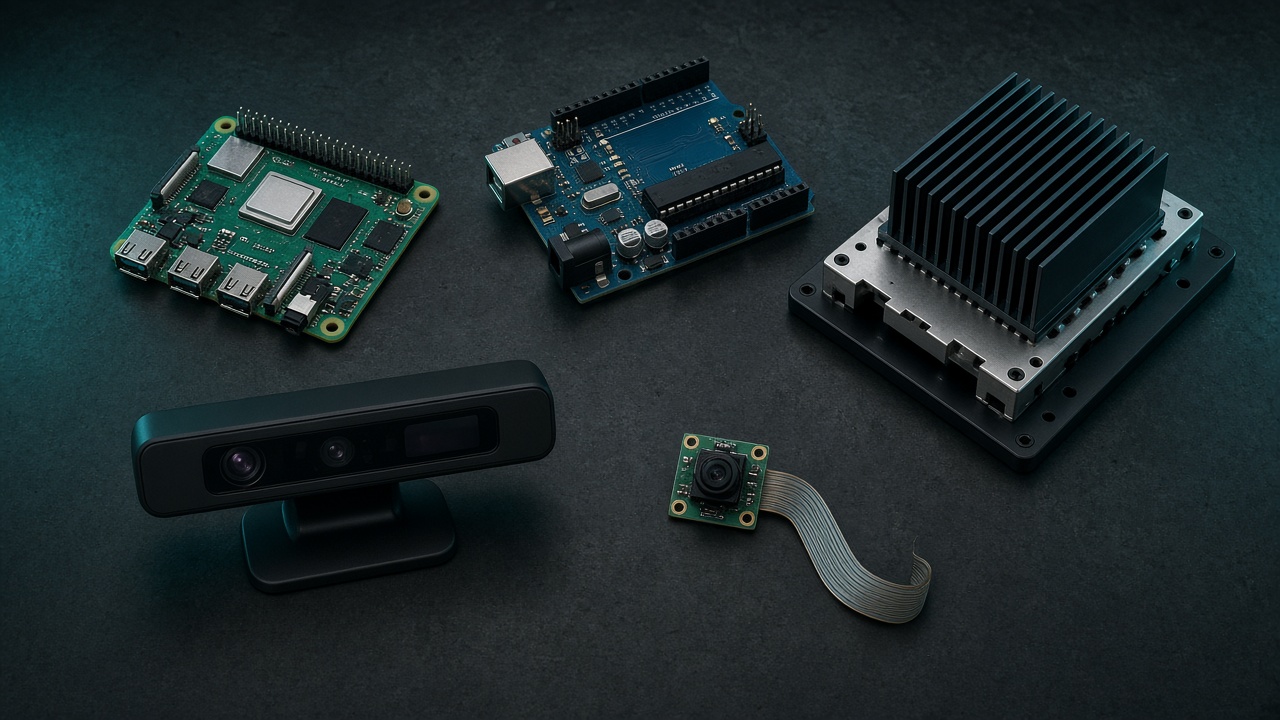
Xavier · Pi · Arduino · Elsa
共通設定は robot_config.py ひとつ。新しいスクリプトにIP/ポートを直書きしない。
学習用の深度。進める面を教えてから、量産機では外す。
深度をSUB、左右PWM、エンコーダオドメトリ、リアカメラ、セッションログ。
モータファーム、エンコーダ、自動停止。ElsaはL298N+Freenove ESP32。スマホはBluetooth。
From the robot
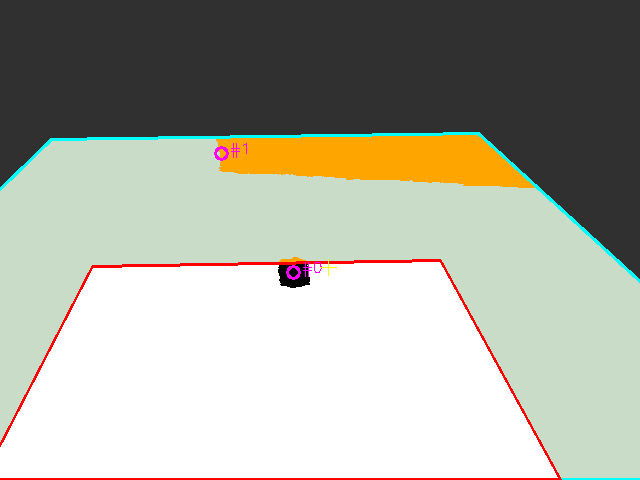
シアン=FOV、赤=ROI、オレンジ=観察、黒=判断。深度で教えている最中の実機。このセンサは出荷時には乗らない。
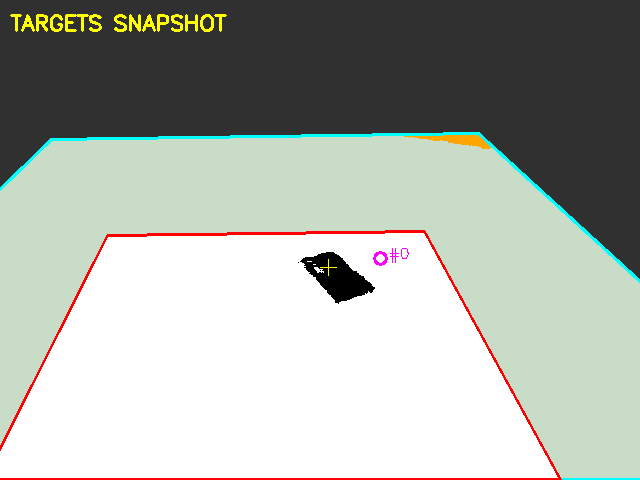
ヒーロー/ドック/セグメンテーション/屋外は本ページ用の図示。FOV–ROIオーバーレイは実機のフレーム。